M5 Scouter
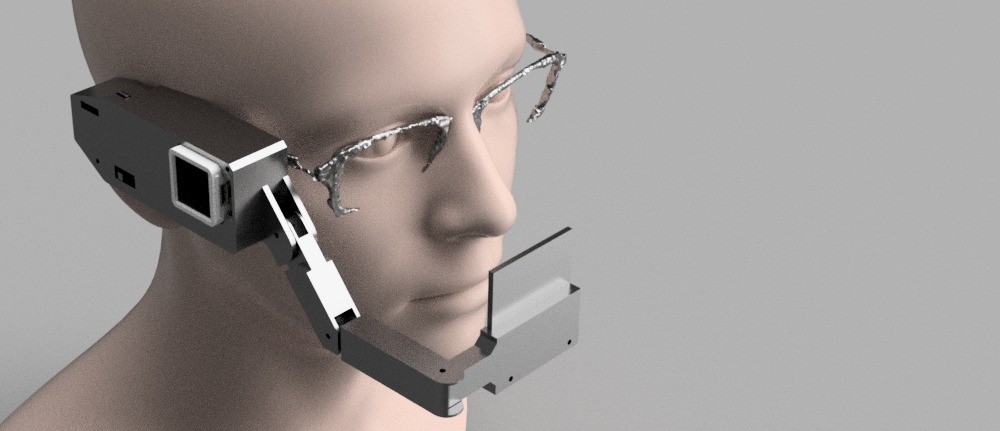
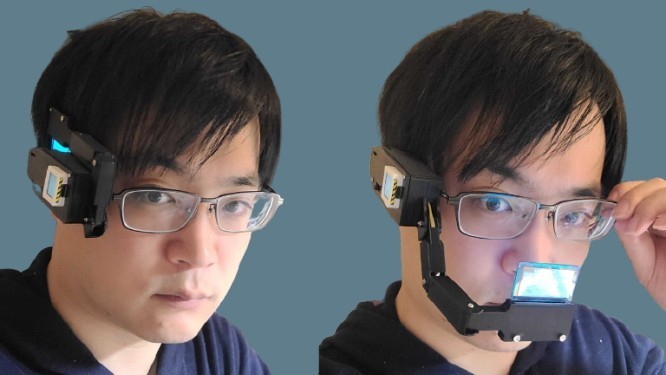
Un appareil AR fait maison qui se fixe sur vos lunettes, pensé pour un prix accessible à tous. Il affiche la vitesse et la direction pendant la course, et un minuteur Pomodoro dans votre champ de vision.
M5Stack ATOMS3
GPS
Fusion 360
Scan 3D
Arduino / PlatformIO
Projet solo
Plateforme
M5Stack ATOMS3 avec un module GPS
Alimentation
Batterie LiPo 500 mAh, environ 3 heures par charge USB-C
Mon rôle
Tout, seul : conception du projet, design matériel et firmware
Sortie
Terminé le 31 juillet 2024 ; présenté au M5Stack Japan Creativity Contest 2024
Contexte et défi technique
Les lunettes AR du commerce sont chères et difficiles à se procurer. D’où une question : pourrais-je fabriquer un appareil AR moins cher, et pour lequel tout le monde puisse développer ? J’ai lancé le projet seul à partir de là.
L’un des déclencheurs : l’agacement de devoir lever le bras pour consulter sa montre connectée en courant. C’est devenu l’idée d’afficher l’information dans un coin du champ de vision, puis le concept d’un appareil AR du quotidien, comme le « scouter » de Dragon Ball.
Le cœur technique consistait à combiner un module microcontrôleur bon marché comme l’ATOMS3 avec un mécanisme petit et léger, que l’on peut ajouter après coup sur des lunettes.
Défi : Un module microcontrôleur bon marché et un mécanisme petit, léger, à ajouter sur des lunettes — les deux à la fois.
Rôle et périmètre
Un projet personnel — je suis le seul membre inscrit sur ProtoPedia. J’ai tout pris en charge seul, de la conception du projet au firmware, en passant par le design matériel.
Conception de l’unité
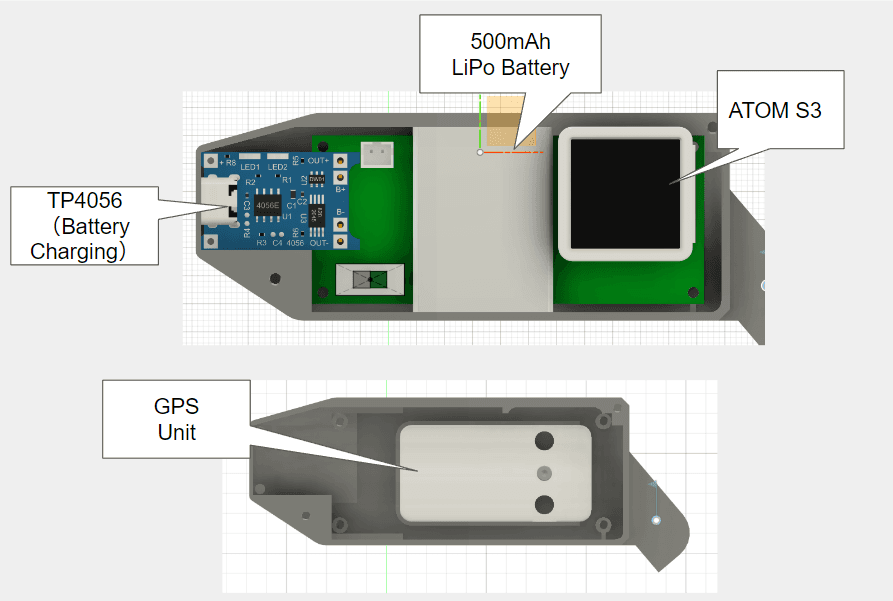
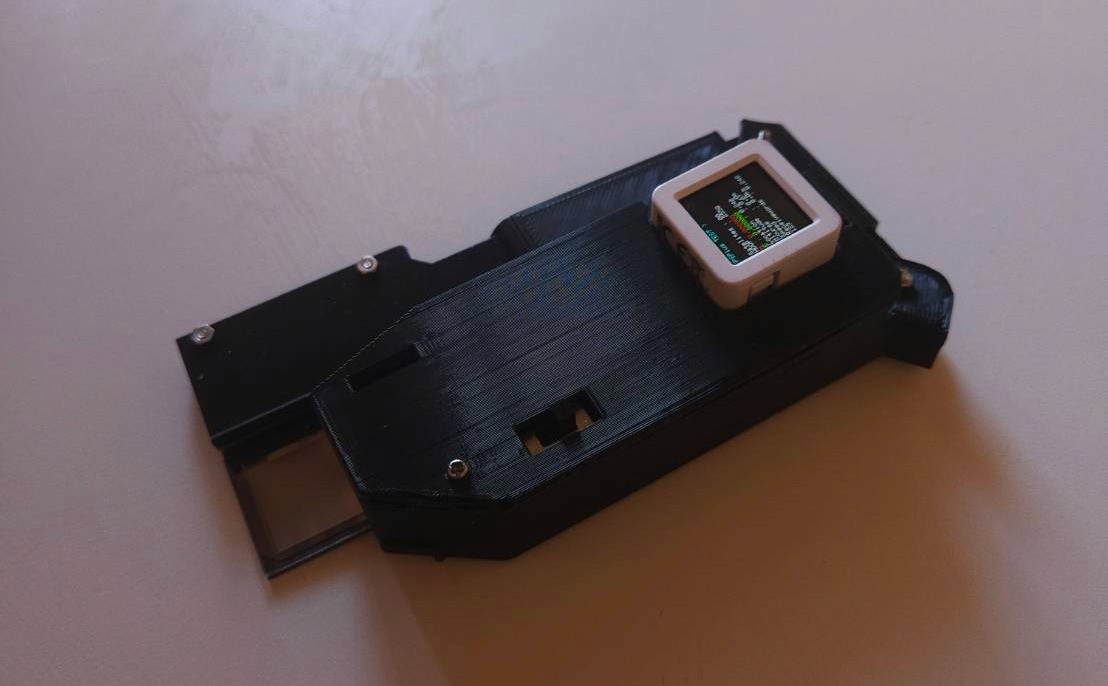
Définition du circuit : ATOMS3, batterie LiPo 500 mAh, carte de charge TP4056 et module GPS.
Boîtier et mécanisme
Conception sous Fusion 360 d’un mécanisme qui se fixe sur les lunettes et se replie.
Firmware
Communication GPS, et commandes par l’orientation de la tête et un bouton-poussoir sur le côté.
Applications
Running Vision (vitesse et direction vers une destination) et Pomo Watch (minuteur Pomodoro).
Technologie et architecture
Carte principale
M5Stack ATOMS3. Le remplacer par un autre ATOM, comme l’ATOM Echo, ajoute un micro ou un haut-parleur.
Alimentation
Batterie LiPo 500 mAh et module de charge TP4056 ; environ 3 heures par charge USB-C.
Localisation
Module GPS (AT6558) connecté en UART.
Commandes
Orientation de la tête et bouton-poussoir sur le côté de l’unité.
Mécanisme
Se fixe sur n’importe quelles lunettes, et se replie quand il gêne la vue.
Outils
Arduino / PlatformIO, Fusion 360 pour la CAO, et RealityScan (scan 3D au smartphone) pour reproduire de vraies lunettes.
Ce qui a demandé du soin
Une journée entière perdue sur la communication GPS. Connecté à un ATOM Echo, l’exemple de code officiel faisait redémarrer la carte en boucle. Les broches série par défaut du module ne correspondaient pas ; passer les numéros de broches RXD/TXD du port Grove dans l’ordre inverse, conformément au câblage réel, a réglé le problème.
« Ça n’a pas l’air cool » — résolu par une idée de ma femme. Avec le module GPS à l’avant de la carte, l’ensemble paraissait étiré. Alors que j’étais bloqué, ma femme, qui n’a aucune formation technique, m’a suggéré de placer le module GPS derrière la carte pour raccourcir le tout. L’allure s’en est trouvée nettement améliorée.
Reproduire exactement mes propres lunettes. J’ai scanné mes lunettes en 3D avec RealityScan sur un smartphone et les ai importées dans Fusion 360. Placer l’unité AR sur un modèle de lunettes à taille réelle m’a permis de vérifier l’équilibre au porté pendant la conception.
Résultats et impact
M5Stack Japan Creativity Contest 2024
Présenté au concours, puis terminé et publié le 31 juillet 2024.
Réactions extérieures
Après sa publication sur ProtoPedia, le projet a été présenté sur YouTube par des créateurs tiers.
Deux applications fonctionnelles
Running Vision et Pomo Watch, développées jusqu’à fonctionner réellement, pour un coût inférieur à celui des produits du commerce.
Enseignements et prochaines étapes
Le développement matériel est une accumulation de petits accrocs à différents niveaux — connexions électriques (affectation des broches), chaleur, configuration logicielle — et demande la persévérance de les résoudre un par un. Ce projet me l’a rappelé.
Running Vision et Pomo Watch sont toujours en développement, et je vois déjà des fonctions à ajouter, comme une alerte quand on court avec une mauvaise posture.